Shenzhen Reunion Electronics Co.,Ltd.
Berita

Cara Memilih Penyambung untuk Robot Gerakan: 3 Pertimbangan Kritikal

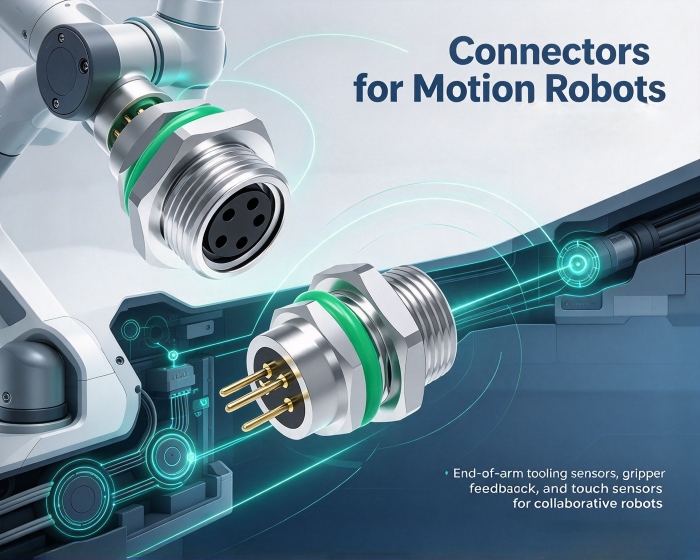
Sambungan robot gerakan berkelajuan tinggi memerlukan gerakan komposit tiga dimensi, frekuensi tinggi, dan penyambung tertakluk kepada getaran berterusan, kilasan dan haus gerakan mikro. Robot industri tradisional mempunyai trajektori operasi yang agak tetap, dan penyambungnya berfungsi terutamanya sebagai laluan kuasa dan isyarat; dalam senario gerakan berkelajuan tinggi, bagaimanapun, kegagalan jarang berlaku serta-merta tetapi terkumpul secara beransur-ansur semasa gerakan berterusan. Logik di sebalik memilihconnectors untuk robot gerakanhendaklah berdasarkan kepada keperluan reka bentuk yang diperoleh daripada keadaan operasi ini.


Mengapa Kebolehpercayaan Mekanikal menjadi Keutamaan?

Dalam persekitaran dengan getaran berterusan, penyambung kunci geseran standard mungkin mengalami kelonggaran progresif. Terminal beralih sedikit semasa getaran, menyebabkan tekanan sentuhan berkurangan secara beransur-ansur, yang akhirnya membawa kepada keciciran isyarat atau gangguan kuasa.

Ciri reka bentuk yang menangani isu ini termasuk: selak positif dan penguncian sekunder—seperti mekanisme Jaminan Kedudukan Penyambung (CPA)—yang menggunakan hentian mekanikal untuk mengelakkan terputusnya terminal secara tidak sengaja; dan reka bentuk sesentuh berlebihan, di mana sesentuh dwi atau dua sesentuh bebas mengekalkan kekonduksian walaupun sesentuh tunggal haus. Di lokasi kritikal seperti modul sambungan, ciri kebolehpercayaan mekanikal ini harus diutamakan berbanding pertimbangan lain. Untuk penyambung yang digunakan dalam robot gerakan, mekanisme penguncian tahan getaran adalah keperluan asas dalam aplikasi gerakan berterusan.


Bagaimanakah Integriti Isyarat Dipastikan?

Permintaan untuk lebar jalur data dalam sistem robotik berkelajuan tinggi terus meningkat. Pemprosesan penglihatan masa nyata, kawalan gerakan dan penderiaan persekitaran sangat digabungkan, selalunya memerlukan isyarat pembezaan berkelajuan tinggi dan talian kuasa untuk disalurkan secara selari dalam sambungan padat.

Dalam susun atur ini, gangguan elektromagnet (EMI) adalah kebimbangan utama. Reka bentuk perisai yang menggunakan struktur impedans terkawal membantu mengurangkan pengecilan isyarat dan crosstalk antara isyarat dan talian kuasa. Dalam aplikasi dipacu servo,penyambung untuk robot gerakanmesti membawa arus beberapa ampere sambil mengekalkan komunikasi yang jelas melalui saluran isyarat untuk pengekod, penderia dan komponen lain. Penyambung hibrid mencapai pengasingan elektrik dan integrasi mekanikal dalam antara muka tunggal, mengurangkan kerumitan pendawaian dan bilangan titik sambungan.


Bagaimanakah Tukar Ganti Perlu Dibuat Berkenaan Penyesuaian Ruang?

Ruang dalaman dalam sendi robot agak terhad. Apabila penyambung dikawinkan dalam ruang terkurung, ia mungkin tertakluk kepada tegasan pemasangan bukan paksi, yang, dari masa ke masa, boleh menyebabkan ubah bentuk perumahan atau anjakan terminal.

Reka bentuk terapung boleh menyerap anjakan yang disebabkan oleh toleransi pemasangan dan getaran operasi, dengan itu mengurangkan kesan tegasan pemasangan pada terminal. Penyelesaian dengan nada sempit dan profil rendah sesuai secara langsung untuk ruang padat, meminimumkan pemasangan paksa kerana kekangan ruang. Setelah dua kriteria pertama dipenuhi, pilih penyelesaian yang paling padat yang mungkin. Memasangpenyambung untuk robot gerakanke ruang terhad memerlukan keseimbangan antara kebolehpercayaan dan kekompakan.


Bagaimanakah Pengesahan Harus Dijalankan Selepas Pemilihan?

Setelah pemilihan selesai, adalah disyorkan untuk mengesahkan dengan pembekal sama ada produk telah menjalani ujian hayat dinamik, termasuk data prestasi di bawah keadaan getaran, kilasan dan gerakan komposit. Parameter elektrik statik hanyalah titik permulaan; kebolehpercayaan di bawah keadaan operasi dinamik adalah metrik teras untukpenyambung untuk robot gerakan.


Tentang Kami

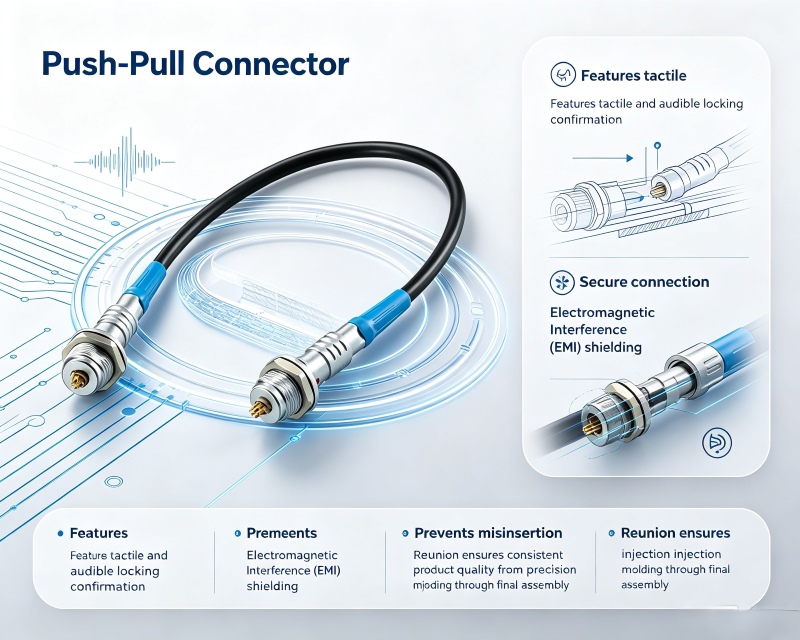
Reunion mempunyai pengalaman yang luas dalam penyambung pengunci diri tolak-tarik. Mekanisme penguncian tahan getaran dan reka bentuk padat menangani kebolehpercayaan mekanikal dan keperluan penjimatan ruang robot gerakan berkelajuan tinggi. Memilih penyambung berdasarkan senario kegagalan memberikan padanan yang lebih tepat kepada keperluan sebenar daripada sekadar membandingkan spesifikasi.


Berita Berkaitan
Tinggalkan saya mesej
X
Kami menggunakan kuki untuk menawarkan anda pengalaman menyemak imbas yang lebih baik, menganalisis trafik tapak dan memperibadikan kandungan. Dengan menggunakan tapak ini, anda bersetuju dengan penggunaan kuki kami. Dasar Privasi
TolakTerima